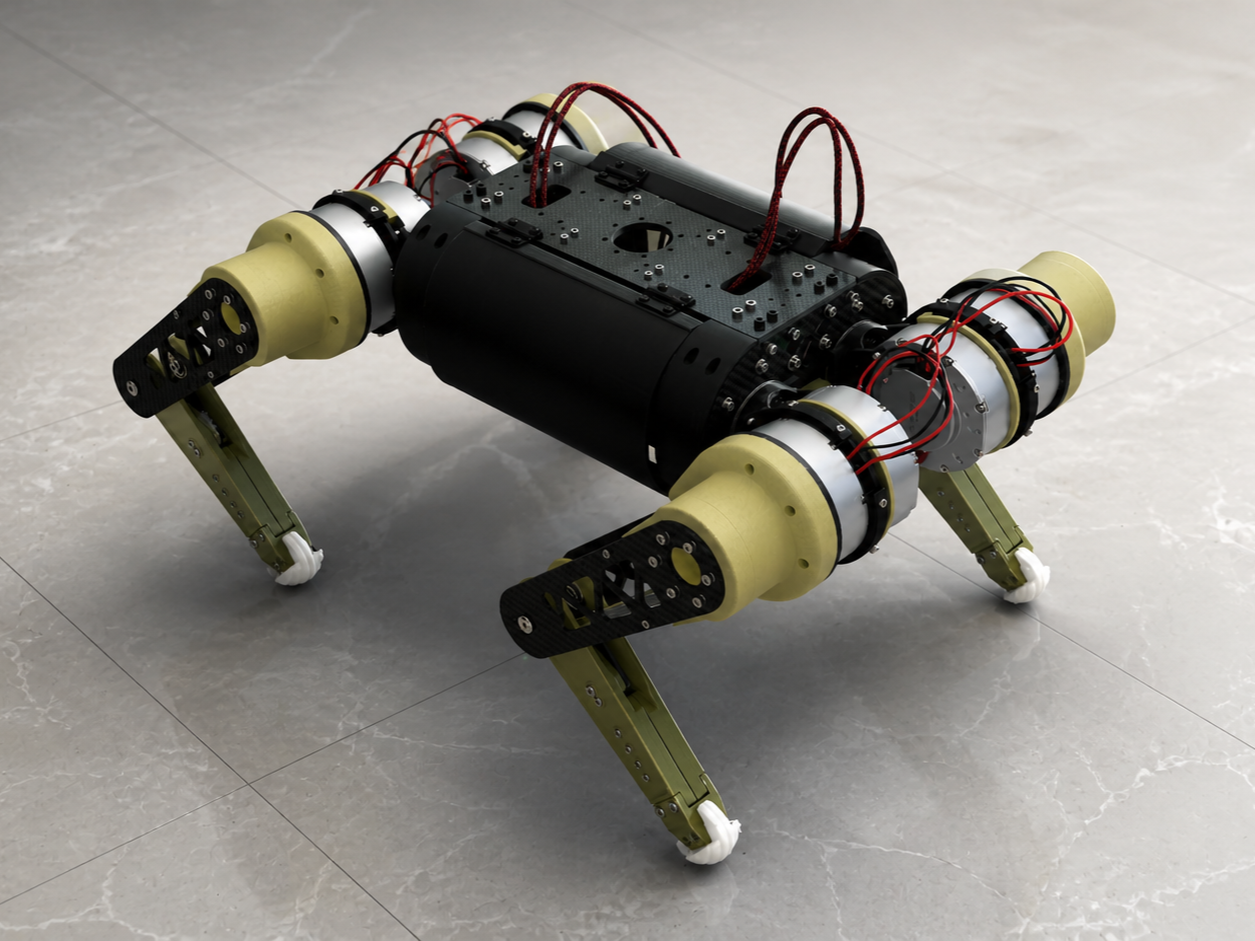
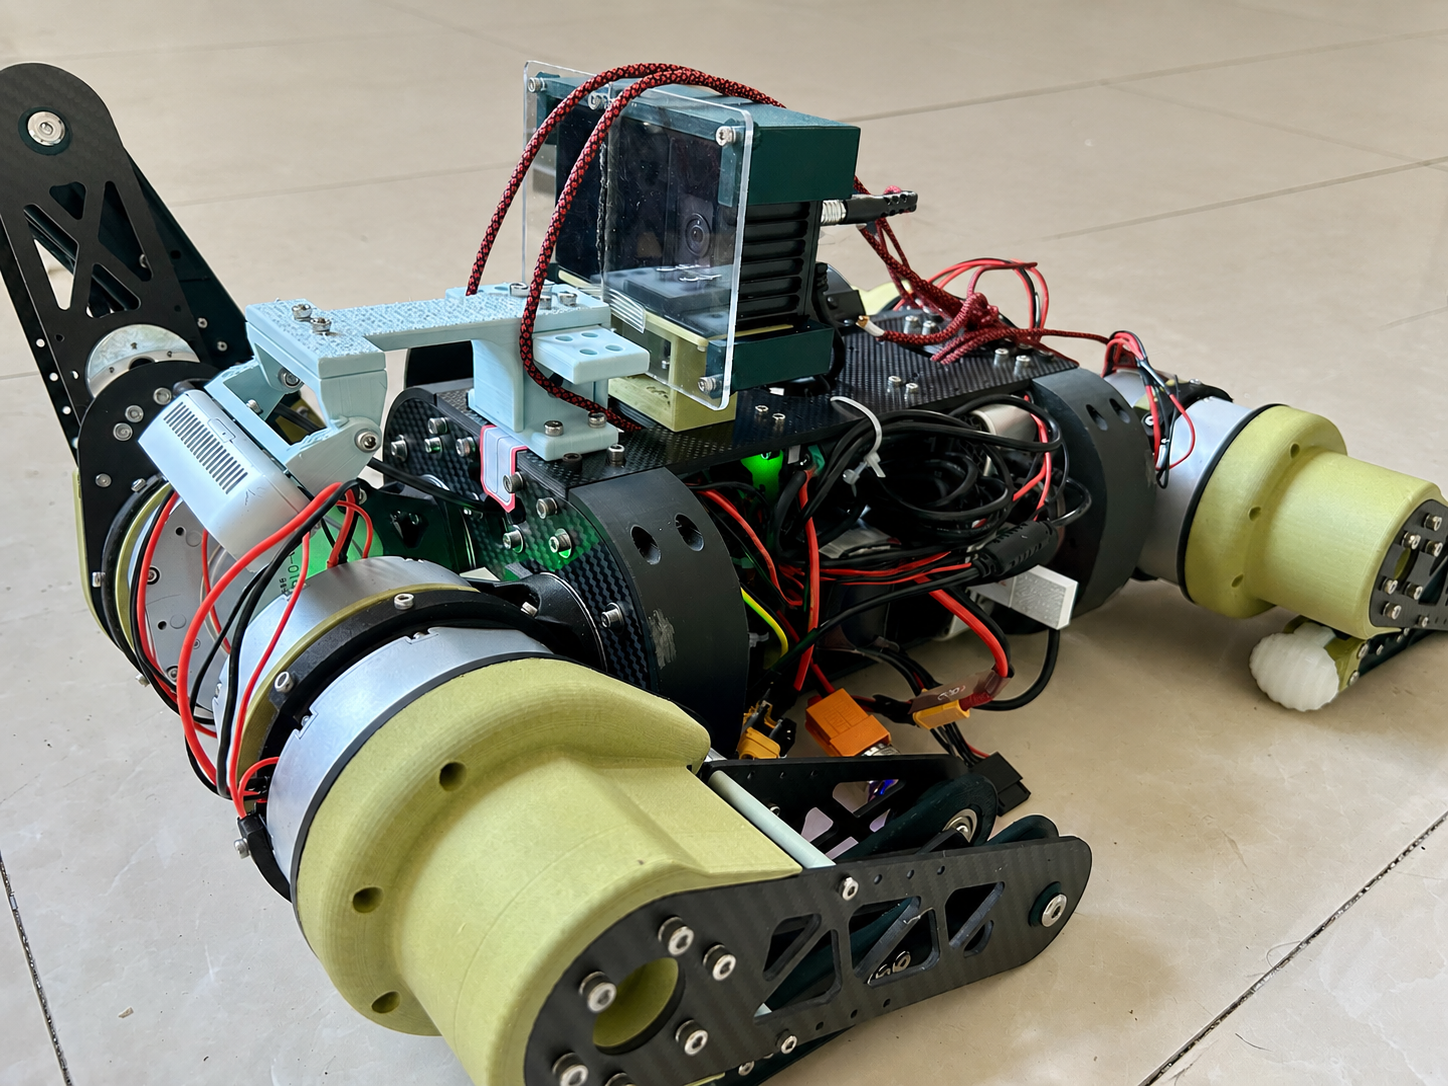
12-DOF Quadruped Robot (Latest)
The first quadruped robot in CURC to achieve knee-elbow conversion via rigid linkages.
项目概述
本项目设计了一款12DOF的四足机器人。采用双连杆传动机构,从本体设计到运控、感知方案做了较大革新。
核心创新
- 轴向错位双连杆传动:设计了一套新型的传动机构,可完全规避连杆死点,将小腿运动范围提升至普通四足机器人的两倍。
- 可靠快拆设计:设计径向拆装结构,综合PPA FDM技术、TC4钛合金SLS技术实现多材料整合。
- 强化运控:针对高运动性能需求,部署强化学习的策略进行上游运动控制。
功能展示
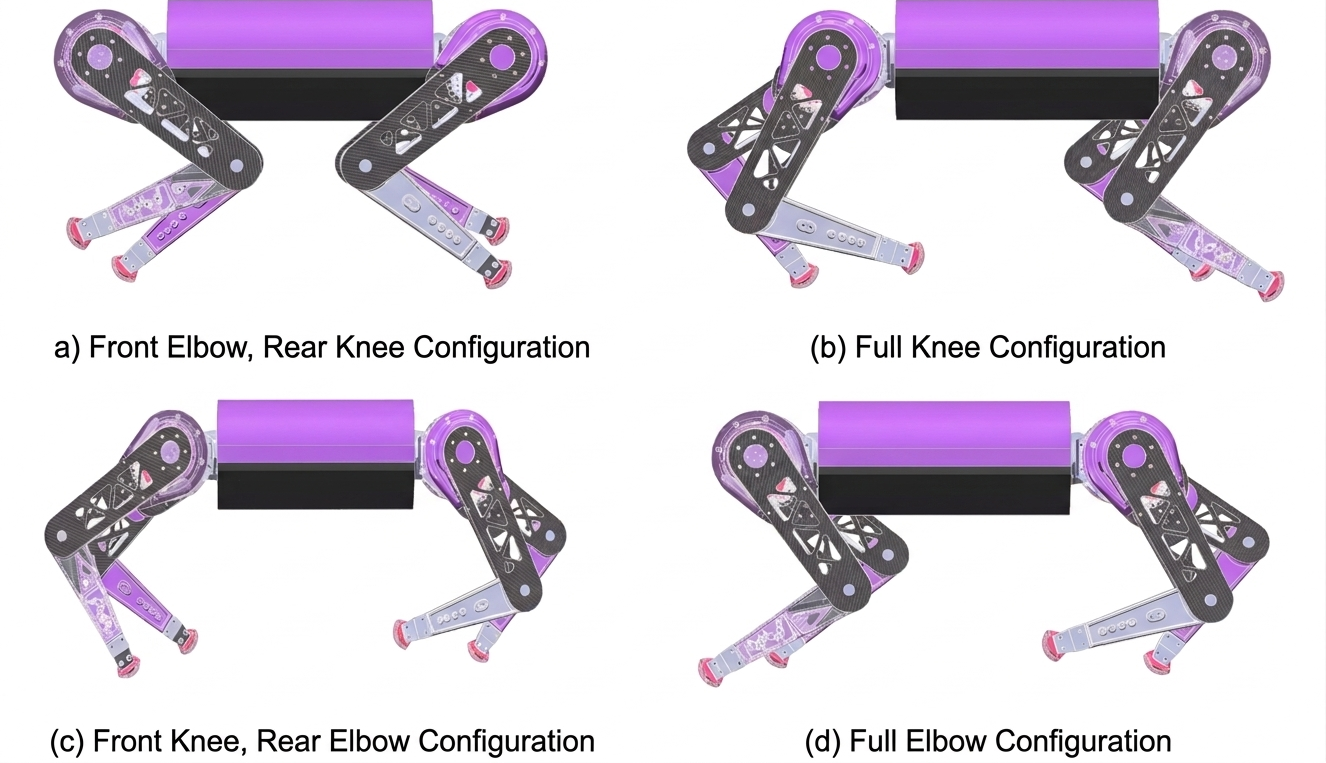
Comparison of Joint Configurations for Quadrupedal Locomotion
CAD
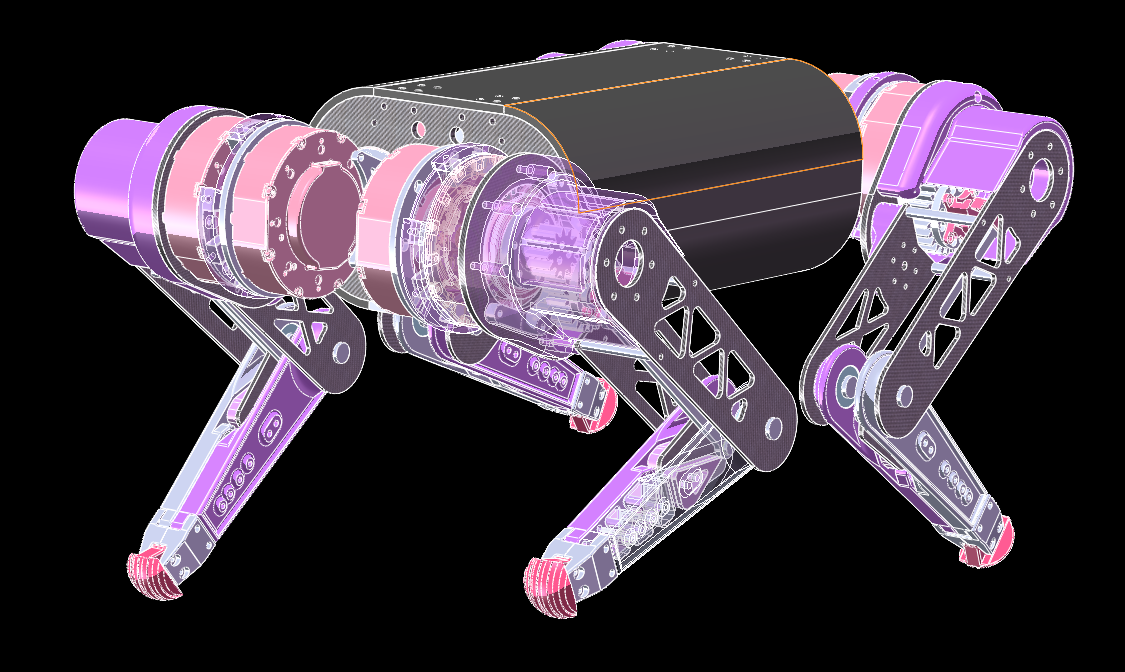
实物展示