8-DOF Parallel Quadruped Robot
A lightweight parallel robot based on a kite-shaped four-bar linkage mechanism; received a national-level Innovation and Entrepreneurship Training Program grant.
项目概述
本项目设计了一款八自由度四足机器人。采用筝形四连杆并联机构设计,兼顾了结构强度与轻量化需求。
核心技术点
- 并联机构设计:创新性地利用筝形四连杆机构,有效提升了足端爆发力,减少腿部惯量并降低了电机负载。
- 轻量化优化:通过计算机辅助设计(CAD),在保证强度的前提下,通过材料优化、形状优化对机架进行了减重处理。
- 仿真与测试:针对高运动性能需求,对足端材料和尺寸进行了迭代优化,并通过 Adams 进行动力学仿真。
实物展示
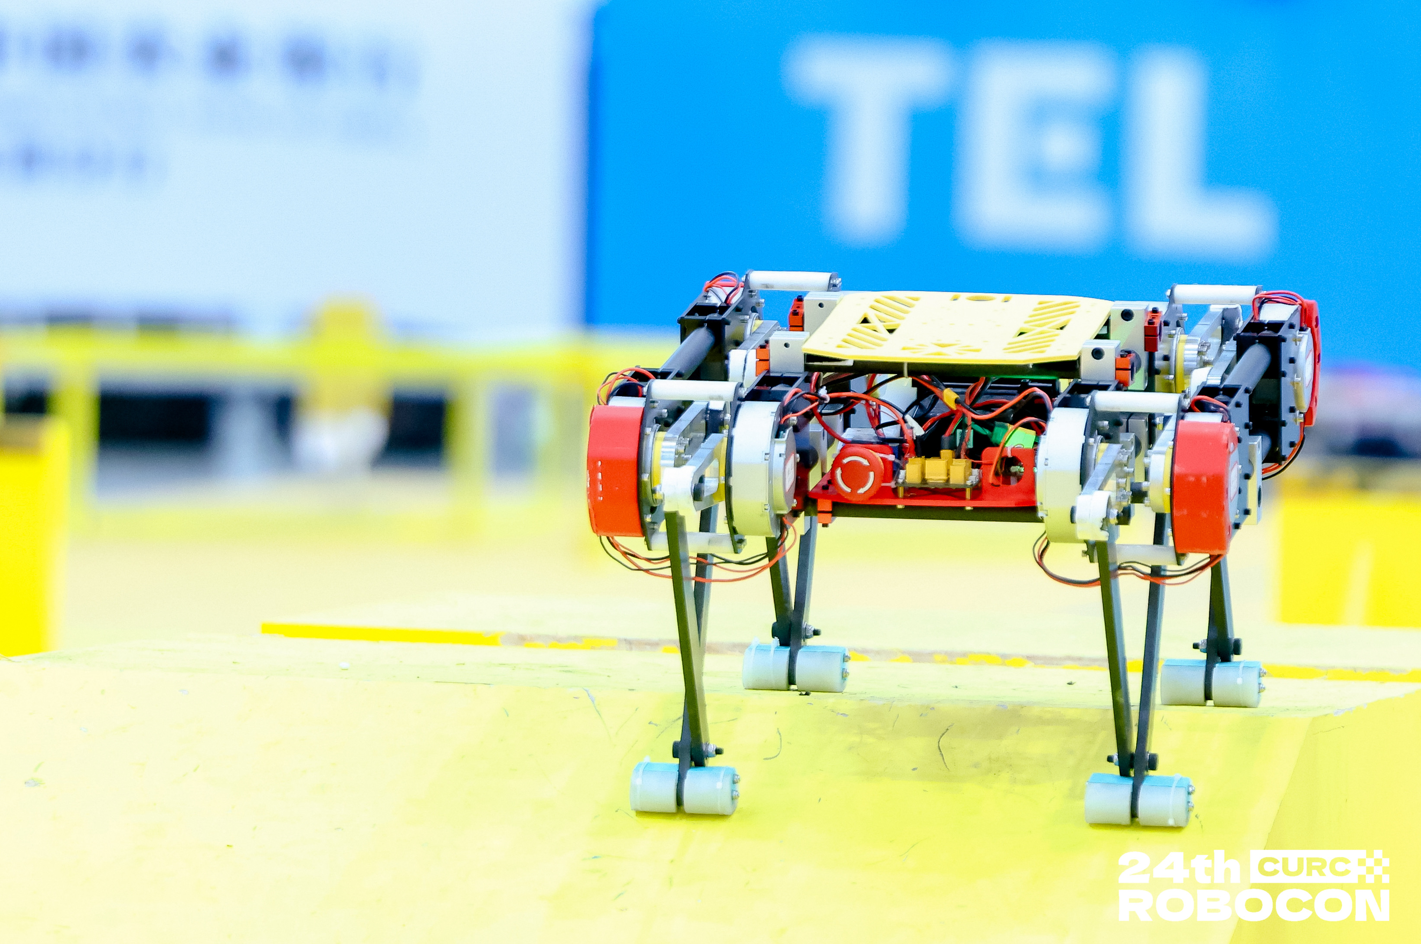
演示视频
项目演示视频:八自由度并联四足机器人性能展示。
获得奖项
- 2025.05 国家级大学生创新训练项目立项
- 2025.07 全国大学生机器人大赛 ROBOCON 仿生足式机器人挑战赛全国二等奖(竞速赛、障碍赛、越野赛)