XHand Exoskeleton
Based on the open-source project DexUMI, with the core goal of implementing teleoperation (master-slave) conversion via DAgger.
项目概述
基于DexUMI的开源项目,本项目为XHand灵巧手的外骨骼添加了12个主动自由度。通过直驱与锥齿轮传动的结合,实现了手部外骨骼的主动驱动。在需要专家介入遥操时,外骨骼设备可直接运动至手部同一位置,实现丝滑接管。项目在清华大学智能产业研究院(AIR)完成,由智源学者赵昊指导。
核心创新
- 锥齿轮紧凑传动:采用锥齿轮传动方案,在极小的空间内完成中指和无名指的传动。
- 混合驱动设计:因直驱更容易保留原始纯净的数据,故优先使用直接驱动的方式,而在空间极度受限区域使用齿轮传动。
- 人因工程:综合XHand SDK手部数据与一般人手尺寸数据设计,实现外骨骼舒适佩戴。
实物展示
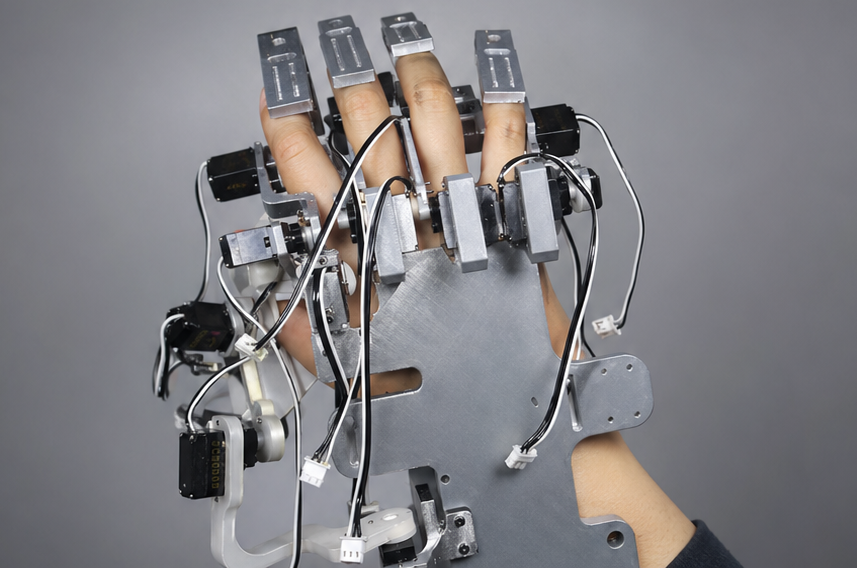
外骨骼佩戴在手上的实物照片
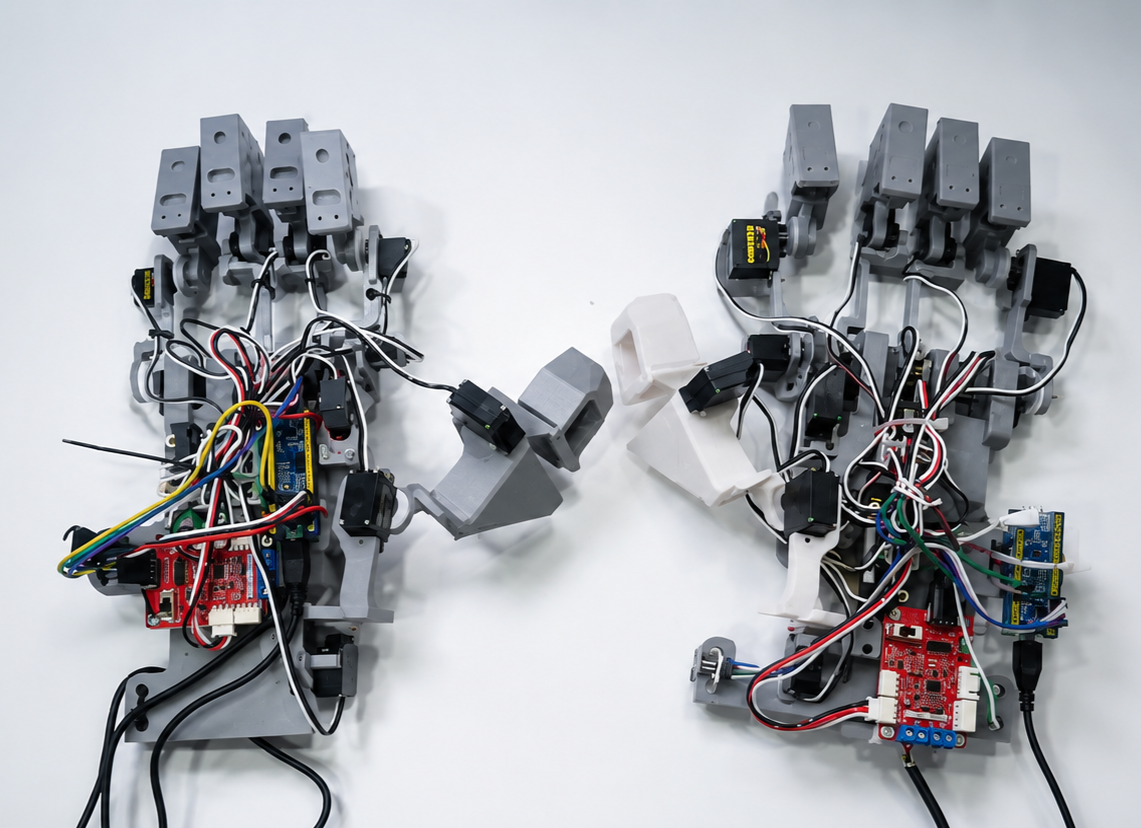
双手实物图片
项目成果
AIR冬令营项目,拟投稿ICRA 2027